一体化控制系统打通通信 自动化控制系统开发的关键路径与实践
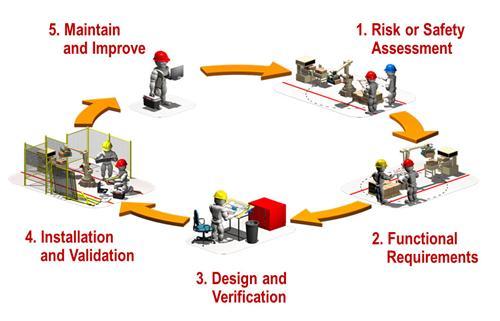
在工业4.0与智能制造浪潮的推动下,自动化控制系统正从单机、封闭走向网络化、开放化。多样化的现场总线、工业以太网和私有协议造成了严重的通信孤岛,制约了系统整体效能的发挥。一体化控制系统通过统一通信架构,打通设备层、控制层与管理层的数据链路,成为自动化控制系统开发的核心方向。\n\n## 一、通信孤岛:自动化控制系统开发的现实瓶颈\n\n传统自动化控制系统开发中,不同厂商的PLC、变频器、伺服、传感器往往采用各自的通信协议(如Modbus、Profibus、EtherCAT、Profinet、CANopen等)。开发人员需要为每种协议编写独立的驱动和接口,导致:\n\n- 开发周期长:多协议适配占据大量调试时间;\n- 系统扩展难:新增设备需重复开发通信模块;\n- 数据无法贯通:控制层信息难以实时上传至SCADA/MES;\n- 运维成本高:故障定位需跨协议排查,对人员技能要求苛刻。\n\n解决这些问题,要求自动化控制系统开发从架构层面引入“一体化通信”理念。\n\n## 二、一体化控制系统的通信架构设计\n\n一体化控制系统的核心是构建分层的统一通信平台,通常包括:\n\n1. 设备接入层:支持多协议转换网关,将各类现场总线/工业以太网协议统一为内部标准数据模型(如基于OPC UA的信息模型)。\n2. 控制核心层:采用实时工业以太网(如EtherCAT、Profinet IRT)作为控制主干,保证确定性时延;同时集成协议栈,实现与异构设备的即插即用。\n3. 信息融合层:通过OPC UA、MQTT等向上提供标准化数据接口,打通与边缘计算、云平台的通道。\n\n在开发实践中,推荐采用“协议抽象层+统一数据总线”的软件架构:定义标准化的设备描述与数据字典,将通信细节与业务逻辑解耦。这样,新增协议仅需开发对应的适配器,控制逻辑无需改动。\n\n## 三、自动化控制系统开发的关键技术\n\n### 1. 实时通信与确定性调度\n\n对于运动控制等场景,通信的实时性至关重要。开发中可选用EtherCAT或TSN(时间敏感网络)作为主干,结合分布式时钟同步机制,确保多轴协同的同步精度。软件层面需实现优先级队列与时间感知调度,避免非实时流量干扰控制报文。\n\n### 2. 统一通信协议栈\n\n一体化系统常用混合协议模式:底层采用循环通信(如EtherCAT过程数据)保证实时性,上层采用OPC UA实现信息建模与安全传输。开发时建议:\n\n- 使用开源协议栈(如SOEM用于EtherCAT主站,open62541用于OPC UA)降低授权成本;\n- 在嵌入式控制器上部署双协议栈,通过共享内存交换数据,减少协议转换延迟。\n\n### 3. 设备描述与自发现\n\n采用基于XML的设备描述文件(如EtherCAT ESI、FDI)定义设备能力,支持开发阶段的离线配置与运行时的热插拔自发现。控制器启动后自动扫描网络、识别设备并加载对应驱动,大幅提升开发与调试效率。\n\n### 4. 安全通信设计\n\n在打通通信的必须考虑功能安全与信息安全:\n\n- 功能安全:对安全相关数据采用Black Channel原则,在标准通信上叠加安全层(如PROFIsafe、CIP Safety);\n- 信息安全:启用OPC UA的安全策略(签名+加密),对MQTT通道采用TLS,并实施设备身份认证与访问控制。\n\n### 5. 开发工具链集成\n\n一体化开发环境应支持通信配置、逻辑编程、仿真调试的一体化。例如,基于IEC 61131-3的编程环境与网络配置工具深度集成,开发者可在同一工程中完成变量映射、通信参数设定和HMI画面组态。提供协议抓包与诊断工具,便于快速定位通信异常。\n\n## 四、典型应用场景与实施要点\n\n以一条柔性装配线为例:\n\n- 设备层包含多台伺服驱动器(EtherCAT)、智能拧紧枪(Modbus TCP)和视觉传感器(Profinet);\n- 控制器需同时作为EtherCAT主站、Modbus客户端和Profinet设备;\n- 通过与MES对接的OPC UA服务器上传生产数据。\n\n实施中应注意:合理划分通信域,实时控制域采用专用网段;合理设置网关的转换缓冲区大小,避免峰值流量丢包;开发阶段使用仿真工具模拟设备响应,缩短现场调试时间。\n\n## 五、\n\n一体化控制系统打通通信,并非简单的协议堆砌,而是从架构设计、协议栈选型到开发工具链的系统工程。自动化控制系统开发者应树立“通信即平台”的理念,通过抽象化、标准化和工具化手段,将异构通信的复杂性封装在底层,使上层控制逻辑专注于工艺与算法。唯有如此,才能在智能制造时代构建出高可靠、易扩展、可演进的自动化控制系统。
如若转载,请注明出处:http://www.5211huo.com/product/60.html
更新时间:2026-11-15 06:09:27